哈喽呀~这里是杭州良质关节官方科普小课堂!
经常有朋友问:机器人关节模组到底是什么?谐波关节模组和行星关节模组有啥区别?
什么是关节模组?
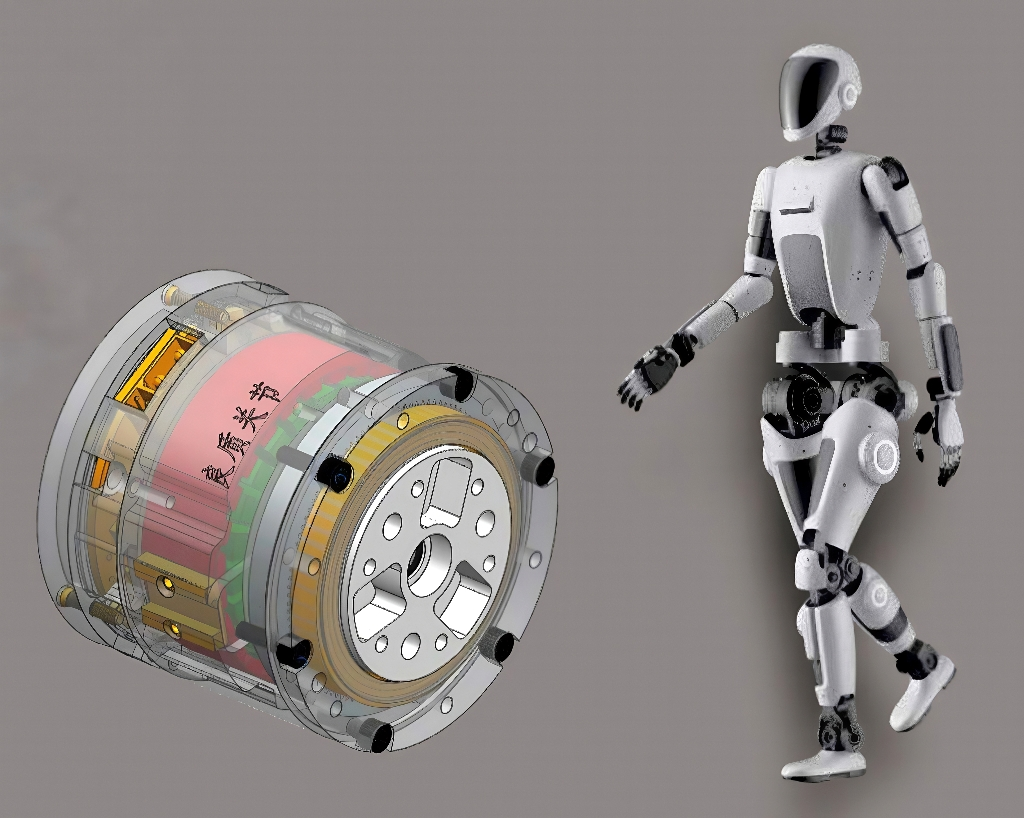
简单说,关节模组就是机器人的"肌肉+骨头+关节"三合一。它把电机、减速器、编码器、驱动器、抱闸集成在一个紧凑的模块里,机器人能不能动、动得准不准,全靠它。
谐波关节模组vs行星关节模组,怎么选?
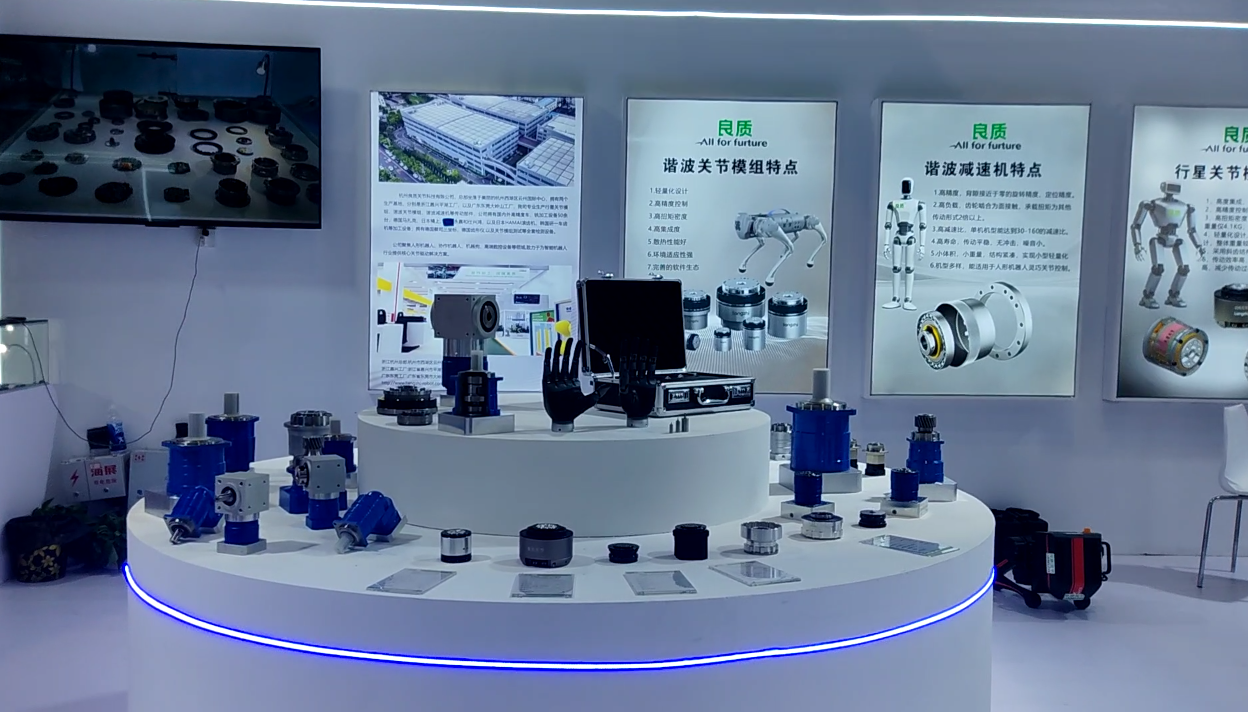
1、谐波关节模组
特点:体积小、精度超高(可达20角秒)、减速比大
适用:机器人的小臂、腕部、腰部、灵巧手等需要精细动作的部位
原理:通过柔轮变形来传动,就像用一个柔性齿轮去"蹭"固定齿轮,精度极高但负载中等
2、行星关节模组
特点:扭矩大、寿命长、效率高(85%-95%)、精度5弧分以内
适用:机器人的髋关节、腿部、腿足部等需要扛大负载的部位
原理:像太阳系一样,太阳轮带动多个行星轮传动,刚性结构,力气大还耐用
一句话总结:
要精细、要小巧→选谐波关节模组(精度20角秒级,体积最小)
要力气、要耐用→选行星关节模组(扭矩大、效率高、耐用、抗冲击)
人形机器人全身方案→两种都要用(谐波管上半身灵巧动作,行星管下半身走路负重)
杭州良质关节是国内少数同时量产谐波关节模组+行星关节模组,性能都做到了行业顶尖水平哦~